
 Visualizza metriche
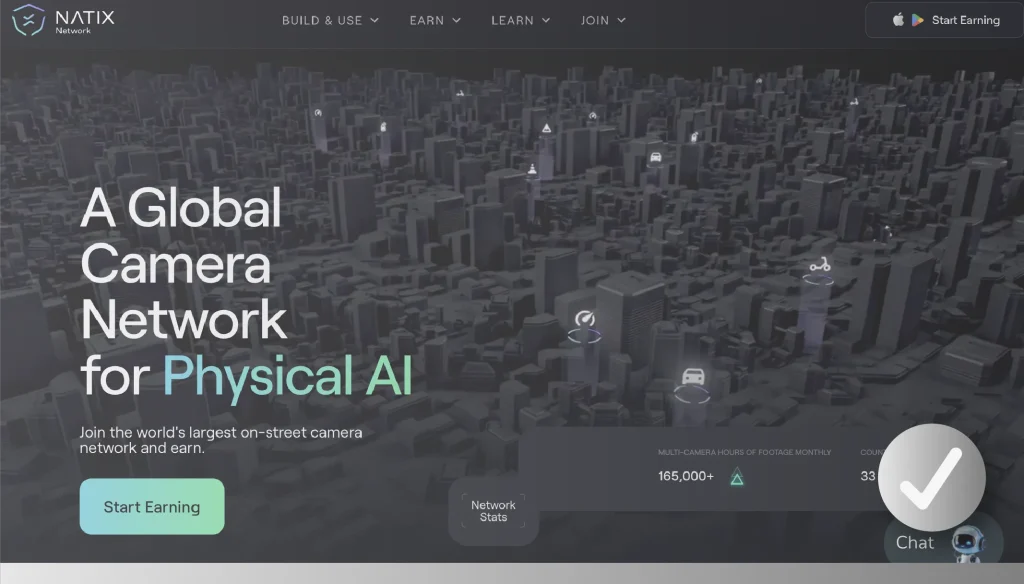
Addestrare modelli di guida autonoma e di AI fisica richiede quantità enormi di video reali, catturati in condizioni imprevedibili.
Lavori stradali, comportamenti imprevisti dei pedoni ed eventi rari non compaiono quasi mai nei dataset sintetici.
Raccogliere questo tipo di dati tramite flotte proprie è lento, costoso e limitato a poche città, lasciando le aziende senza la diversità di scenari che la sicurezza di questi sistemi richiede realmente.